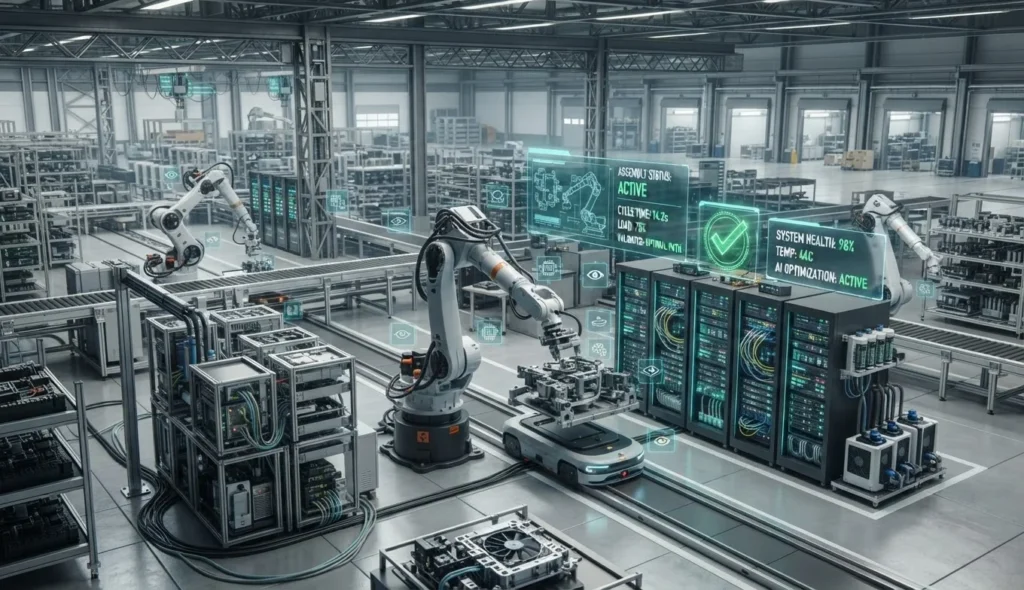
英伟达在 Hugging Face 发布 SimReady Central Library,提供超过2000个基于 OpenUSD 的仿真准备三维资产,面向机器人开发与 AI 工厂数字孪生,包含机械臂、夹爪、仓储和冷却设备等,并结合 SimReady 规范与验证工具以提升资产可复用性与互操作性。
英伟达在 Hugging Face 上推出 SimReady Central Library,一个面向机器人开发和 AI 工厂数字孪生的开放资产库。该库目前汇集了超过2000个基于 OpenUSD、经过仿真准备的三维资产,开发者可以免费访问,并将来自不同供应商的设备模型组合到同一套仿真场景中。
这一发布于2026年10月21日公布。Hugging Face 上的 英伟达原文称,资产范围从机械臂、夹爪和仓储设备,到服务器机架、冷却设备及其他 AI 工厂基础设施。英伟达在同日发布的 Isaac 平台更新中,也将 SimReady Central 列为其机器人开发、数据生成和仿真工具链的一部分。
仿真需要的不只是一个好看的三维模型
在传统三维工作流中,CAD 或其他几何模型通常只是起点。要让一个物体能够被机器人仿真系统正确使用,还需要补充质量、碰撞几何、摩擦、关节结构、运动限制和语义标签等信息。
这正是 SimReady 所要解决的问题。英伟达将 SimReady 资产定义为带有仿真所需属性的 OpenUSD 资产。对于机器人抓取任务,物体的质量、碰撞几何和摩擦属性会影响接触与运动结果;对于 AI 工厂数字孪生,设备的几何信息之外,还可能需要电气、热管理和空间布局相关的元数据。
OpenUSD 是用于描述和组合三维场景的开放框架。英伟达的 SimReady 说明指出,SimReady 在 OpenUSD 的基础上增加了面向仿真的结构、物理属性、语义和数据绑定,使资产能够被仿真运行时解释、验证和复用。
Hugging Face 文章列出的常见要素包括:碰撞几何与物理属性,用于接触和物理仿真;关节结构与限制,用于表达机器人或设备运动;语义标签,用于对象识别和合成数据标注;以及材料和传感器属性,用于渲染和传感器仿真。
因此,SimReady Central 的价值并不只是提供一个三维模型下载目录,而是试图把模型、仿真元数据和验证规则放在同一个可检索的资产体系中。开发者可以根据工作流所需的 profile,筛选具备相应能力的资产,再将它们组合成 OpenUSD 场景。
从机器人机械臂到 AI 工厂冷却系统
SimReady Central 的参与者包括机器人制造商、工业设备供应商和三维资产提供商。Hugging Face 文章提到,Comau、FANUC、Franka Robotics、Robotiq、Standard Bots 和 Universal Robots 等厂商的机械臂与夹爪,可供开发者用于搭建机器人训练和评估环境。
在 AI 工厂方向,Vertiv 等企业提供的设备资产覆盖仓储设备、服务器机架、冷却设备及相关基础设施。开发者可以把这些内容放入数字孪生场景,比较设备布局、检查通道间距和碰撞问题,并进一步连接电力分配、冷却性能或楼宇管理系统数据。
LG Electronics 的案例则展示了另一种应用场景:企业既生产家用电器,也开发与这些电器互动的机器人,因此可以同时提供冰箱、洗碗机等家庭环境资产,为机器人训练、评估和合成数据生成建立更完整的场景。
对 OEM 厂商来说,这种资产库也可能成为一种面向开发者的产品展示渠道。企业可以把已有的 CAD 模型整理为符合 SimReady 要求的 OpenUSD 资产,通过验证后提交到公共库,让客户在购买、部署或改造设备前先进行仿真测试。
资产标准化的关键在于验证,而不是文件格式
英伟达在 SimReady FAQ中强调,单纯把数据放进 USD 文件,并不意味着它就是可互操作的仿真资产。若数据只是一个没有明确名称、类型和语义的参数集合,其他软件或 AI 智能体仍然无法可靠地解释它。
SimReady Foundation 因此提供了一套规格、profile 和验证工具。其开源仓库 SimReady Foundation将 Requirement、Capability、Feature 和 Profile 分成不同层级:Requirement 是可以单独检查的规则,Feature 将相关规则组合起来,Profile 则针对机器人部件或其他具体场景定义资产必须满足的条件。
这套方法的目标,是把“文件能够被读取”和“资产适合某种仿真用途”区分开来。一个模型可能在语法上有效,却因为碰撞体不完整、单位不一致、关节限制缺失或语义标签不清晰,而无法稳定地用于机器人训练。
英伟达表示,SimReady 由其发起,但方向是开放治理。相关 FAQ 称,SimReady 建立在 OpenUSD 和 Alliance for OpenUSD 生态之上,未来将通过跨行业协作逐步形成更广泛的规范。换言之,英伟达试图推动的不是另一个封闭的三维格式,而是在开放场景描述框架之上,为不同工业领域增加可验证的仿真要求。
AI 智能体开始参与场景搭建
SimReady Central 的另一项变化,是它把资产搜索和场景编排交给了 AI 智能体。Hugging Face 文章介绍,NVIDIA USD Search 为资产库提供自然语言搜索能力,开发者或 AI 智能体可以根据任务描述查找适合的设备和场景元素。
以机器人抓取和放置任务为例,开发者可以要求系统寻找一台 FANUC 机械臂、兼容的 Robotiq 夹爪和仓库资产,再生成 Isaac Sim 使用的 Python 场景组装代码,配置任务并渲染预览。理想情况下,系统还应同时记录脚本、资产版本和运行时版本,以便复现实验。
在 AI 工厂数字孪生场景中,任务则变成搭建两种不同的机架和冷却设备布局,检查设备重叠和通道间距,并把每种布局保存为可比较的 OpenUSD 场景。开发者可以在仿真软件中进一步检查维护路径、设备可达性和空间约束。
这类工作流显示,AI 智能体在物理 AI 中的角色正在从“回答问题”延伸到“编排可运行的环境”。但资产搜索、代码生成和场景组合并不等同于仿真结果正确。生成的场景仍需经过物理引擎、运行时和实际设备数据的验证,AI 生成的布局也不能自动视为工程设计结论。
从开放资产到真实部署仍有验证门槛
英伟达将 SimReady Central 放在 Isaac、Omniverse 和 Physical AI 的更大体系中。其目标是让开发者在虚拟环境中训练机器人策略、生成合成数据,并在设备落地前测试不同的工作条件。英伟达同日宣布的 Isaac Lab 3.0 和 Isaac OS 更新,也试图把机器人学习、传感器、控制系统和硬件部署连接起来。
但开放资产库能否真正减少开发成本,取决于几个仍待观察的问题。第一,不同厂商提交的资产是否具有一致的质量和元数据完整度;第二,资产在不同仿真运行时之间能否保持相同的物理行为;第三,合成环境中训练出的策略能否有效迁移到真实机器人;第四,AI 工厂数字孪生能否持续接入实时设备数据,而不只是停留在静态布局展示。
SimReady Foundation 的 标准化流程本身也说明,这仍是一个持续演进的体系,需要由领域专家、软件供应商和设备制造商共同定义要求、建立验证器并进行运行时测试。
因此,SimReady Central 的重要性可能不在于它已经解决了机器人仿真的所有互操作问题,而在于它把一个长期存在的瓶颈公开化:物理 AI 需要的不是更多孤立的三维模型,而是带有明确物理意义、可验证属性和应用场景约束的数字资产。随着机器人和 AI 工厂进入更复杂的真实环境,这些基础设施是否足够可靠,将直接影响仿真训练能否转化为可部署的系统。
此前关于 NVIDIA Cosmos3-H-Dreams 实时生成式手术仿真的报道也展示了物理 AI 领域对仿真环境和数据基础设施的依赖;而英伟达在德国推进工业 AI 的合作,则说明数字孪生正在从机器人研发进一步延伸到工厂规划和生产流程。相关报道。